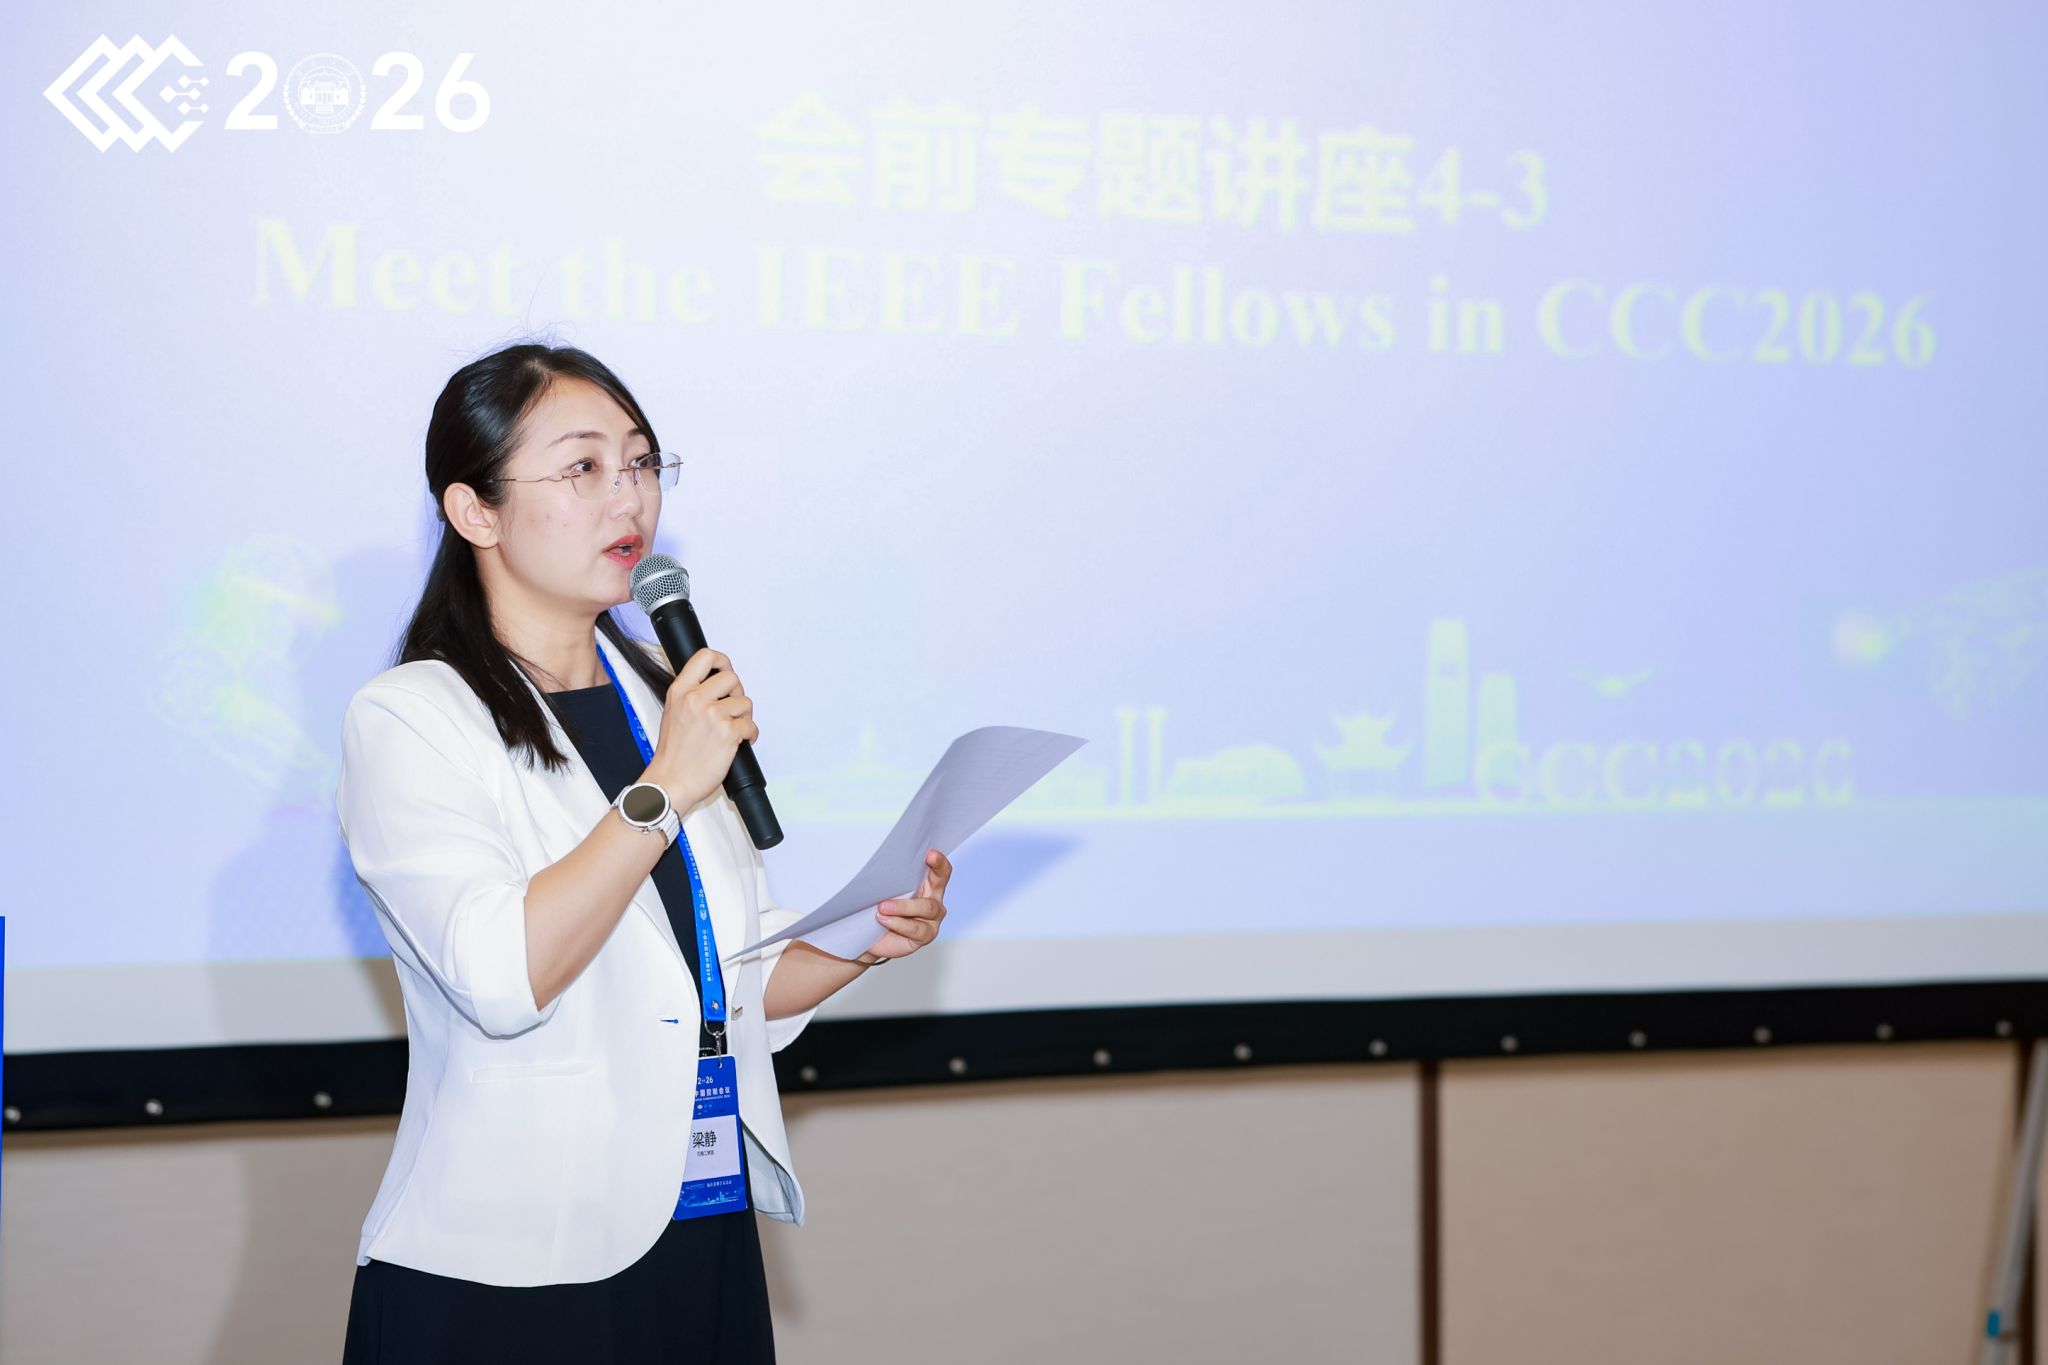
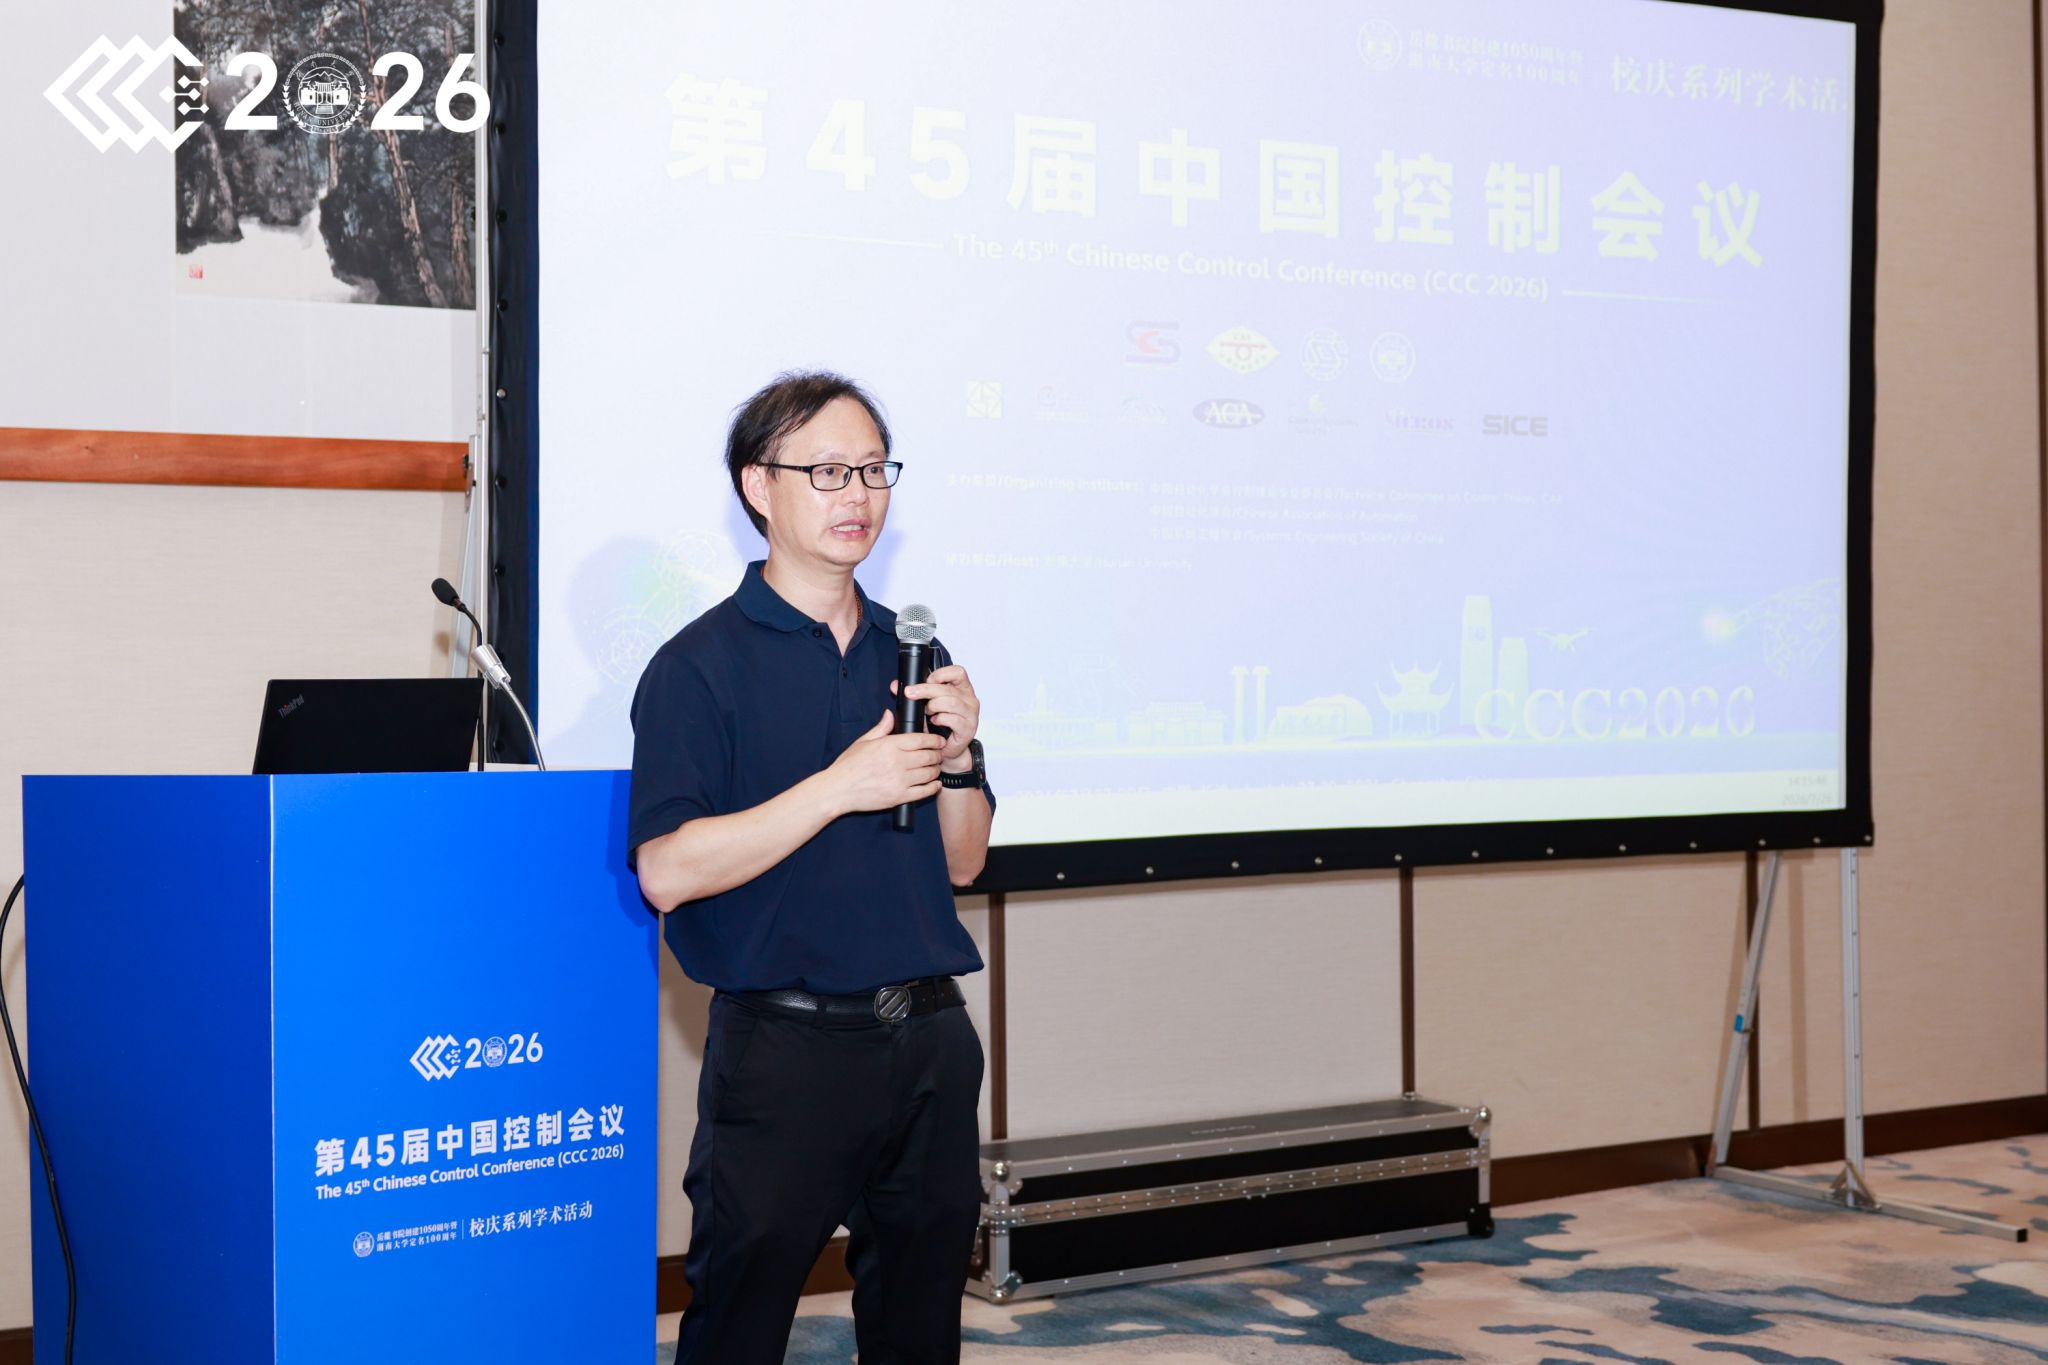
2026年7月26日,作为第45届中国控制会议(CCC2026)的重要预热活动,会前专题讲座“Meet the IEEE Fellows in CCC2026”在长沙成功举行。本次专题讲座由实验室负责人、河南工学院梁静教授与中原工学院教授、中国科学院数学与系统科学研究院研究员张继峰教授共同主持。活动聚焦智能控制与特种机器人领域的前沿成果,邀请四位IEEE Fellow作专题报告,并围绕智能无人系统与协同控制的前沿挑战与未来发展方向开展圆桌讨论,为与会专家学者搭建了高水平学术交流平台。
南京航空航天大学自动化学院院长陈谋教授围绕高机动无人机在飞行控制过程中面临的强非线性、强耦合和强干扰等难题作专题报告,系统介绍了安全边界计算、多逼近器协同控制、鲁棒约束控制等方面的研究成果及其应用,为复杂飞行任务下无人机的安全、高效控制提供了新思路。
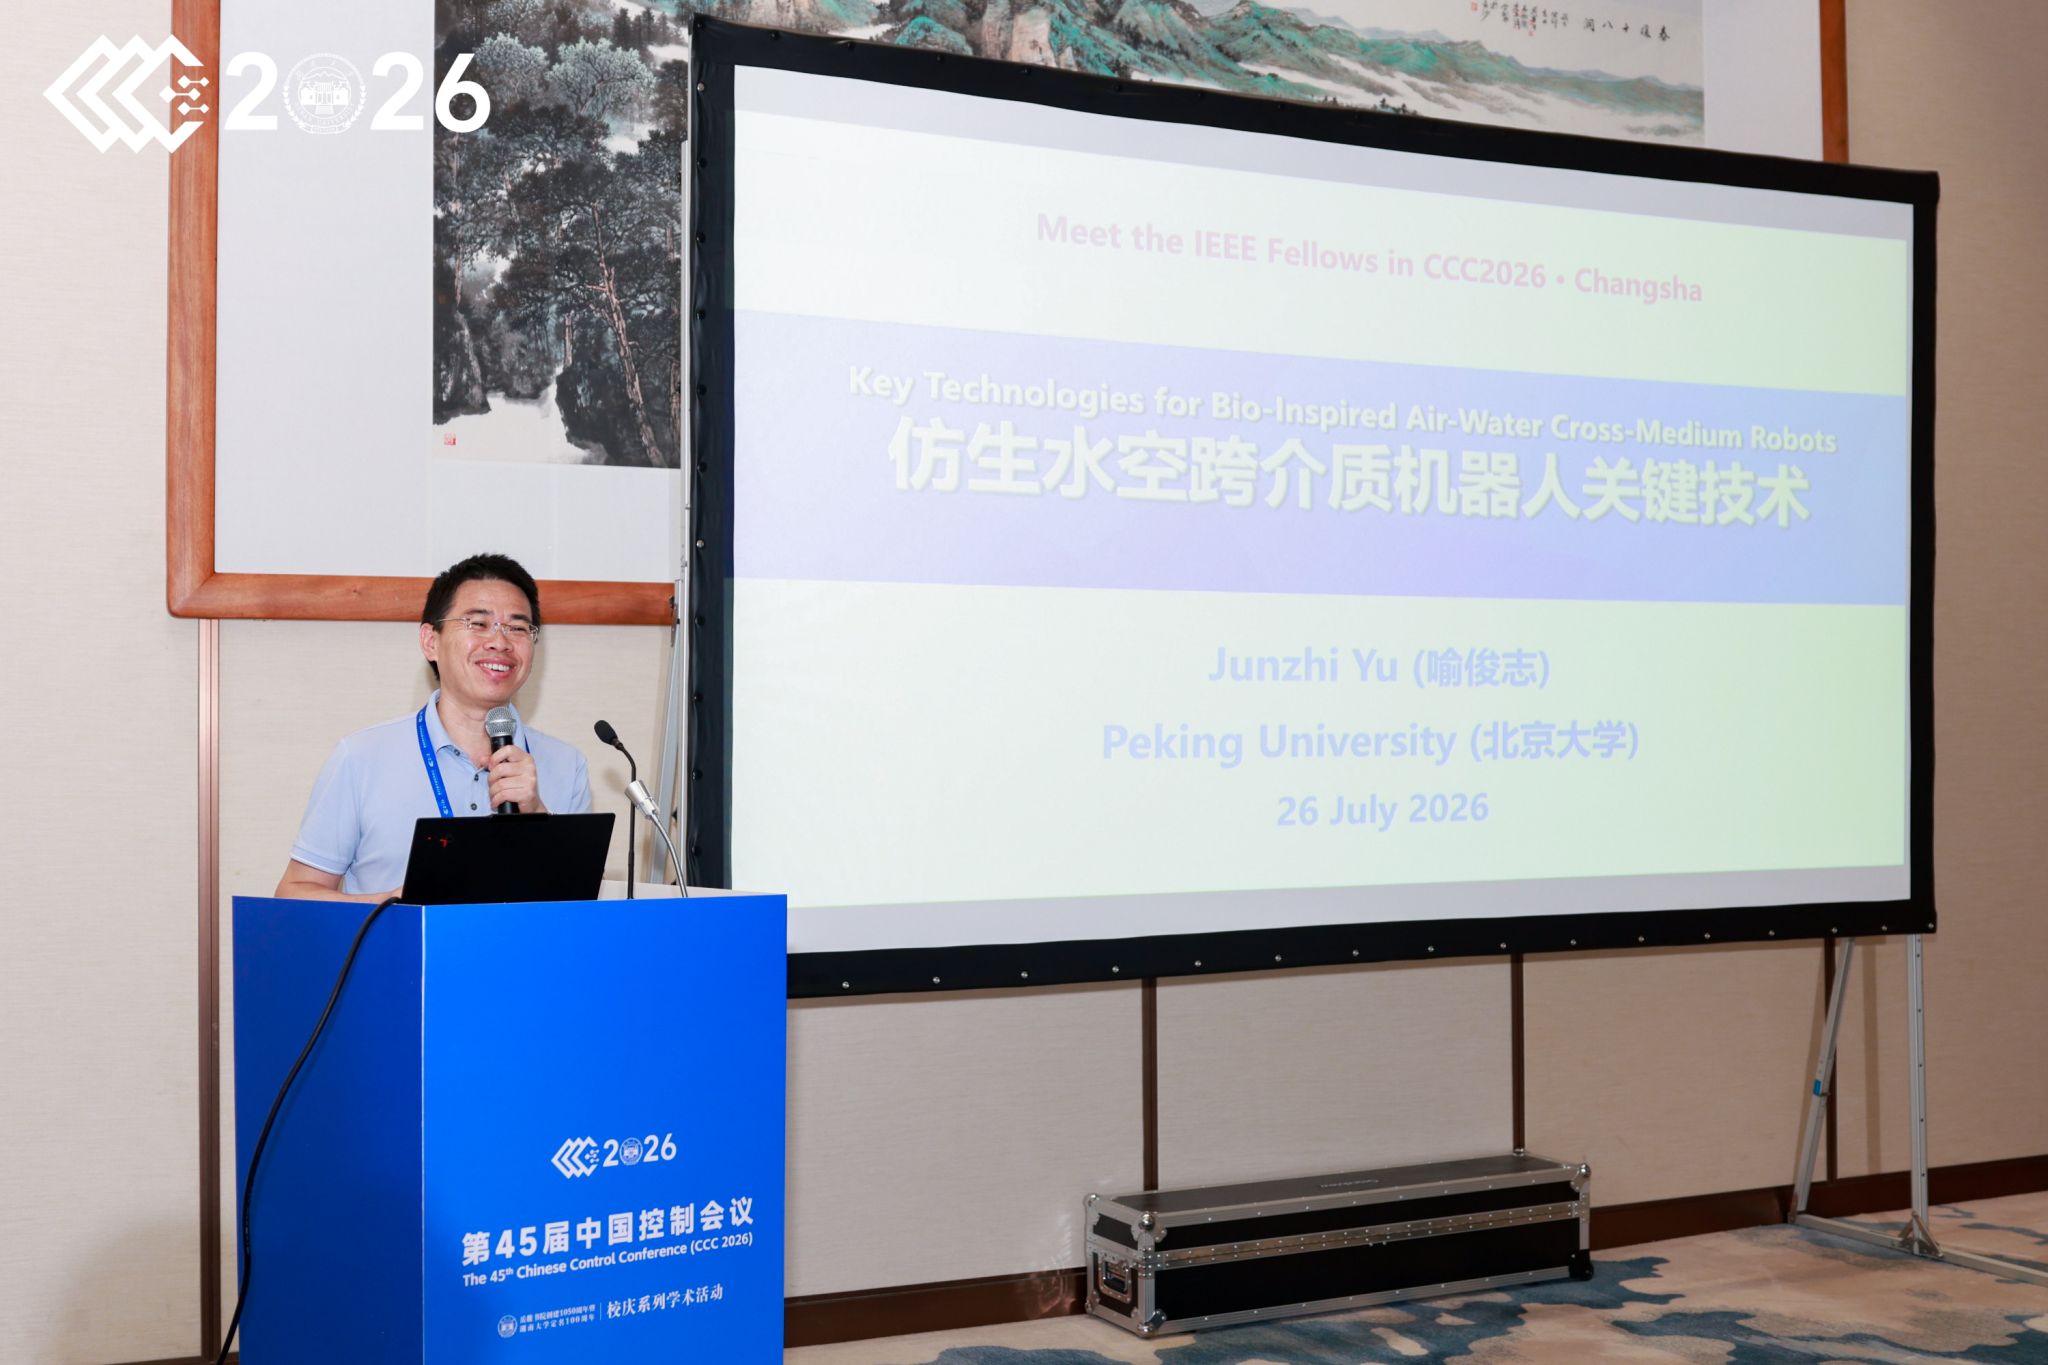
北京大学博雅特聘教授喻俊志教授聚焦“游飞一体”跨域仿生机器人,围绕鱼类摆尾推进机制、跨介质航行器设计以及水空跨越控制等前沿技术展开深入分享,介绍了相关领域的最新研究进展,并展望了“游飞一体”跨域仿生机器人在民用与国防领域的应用前景。
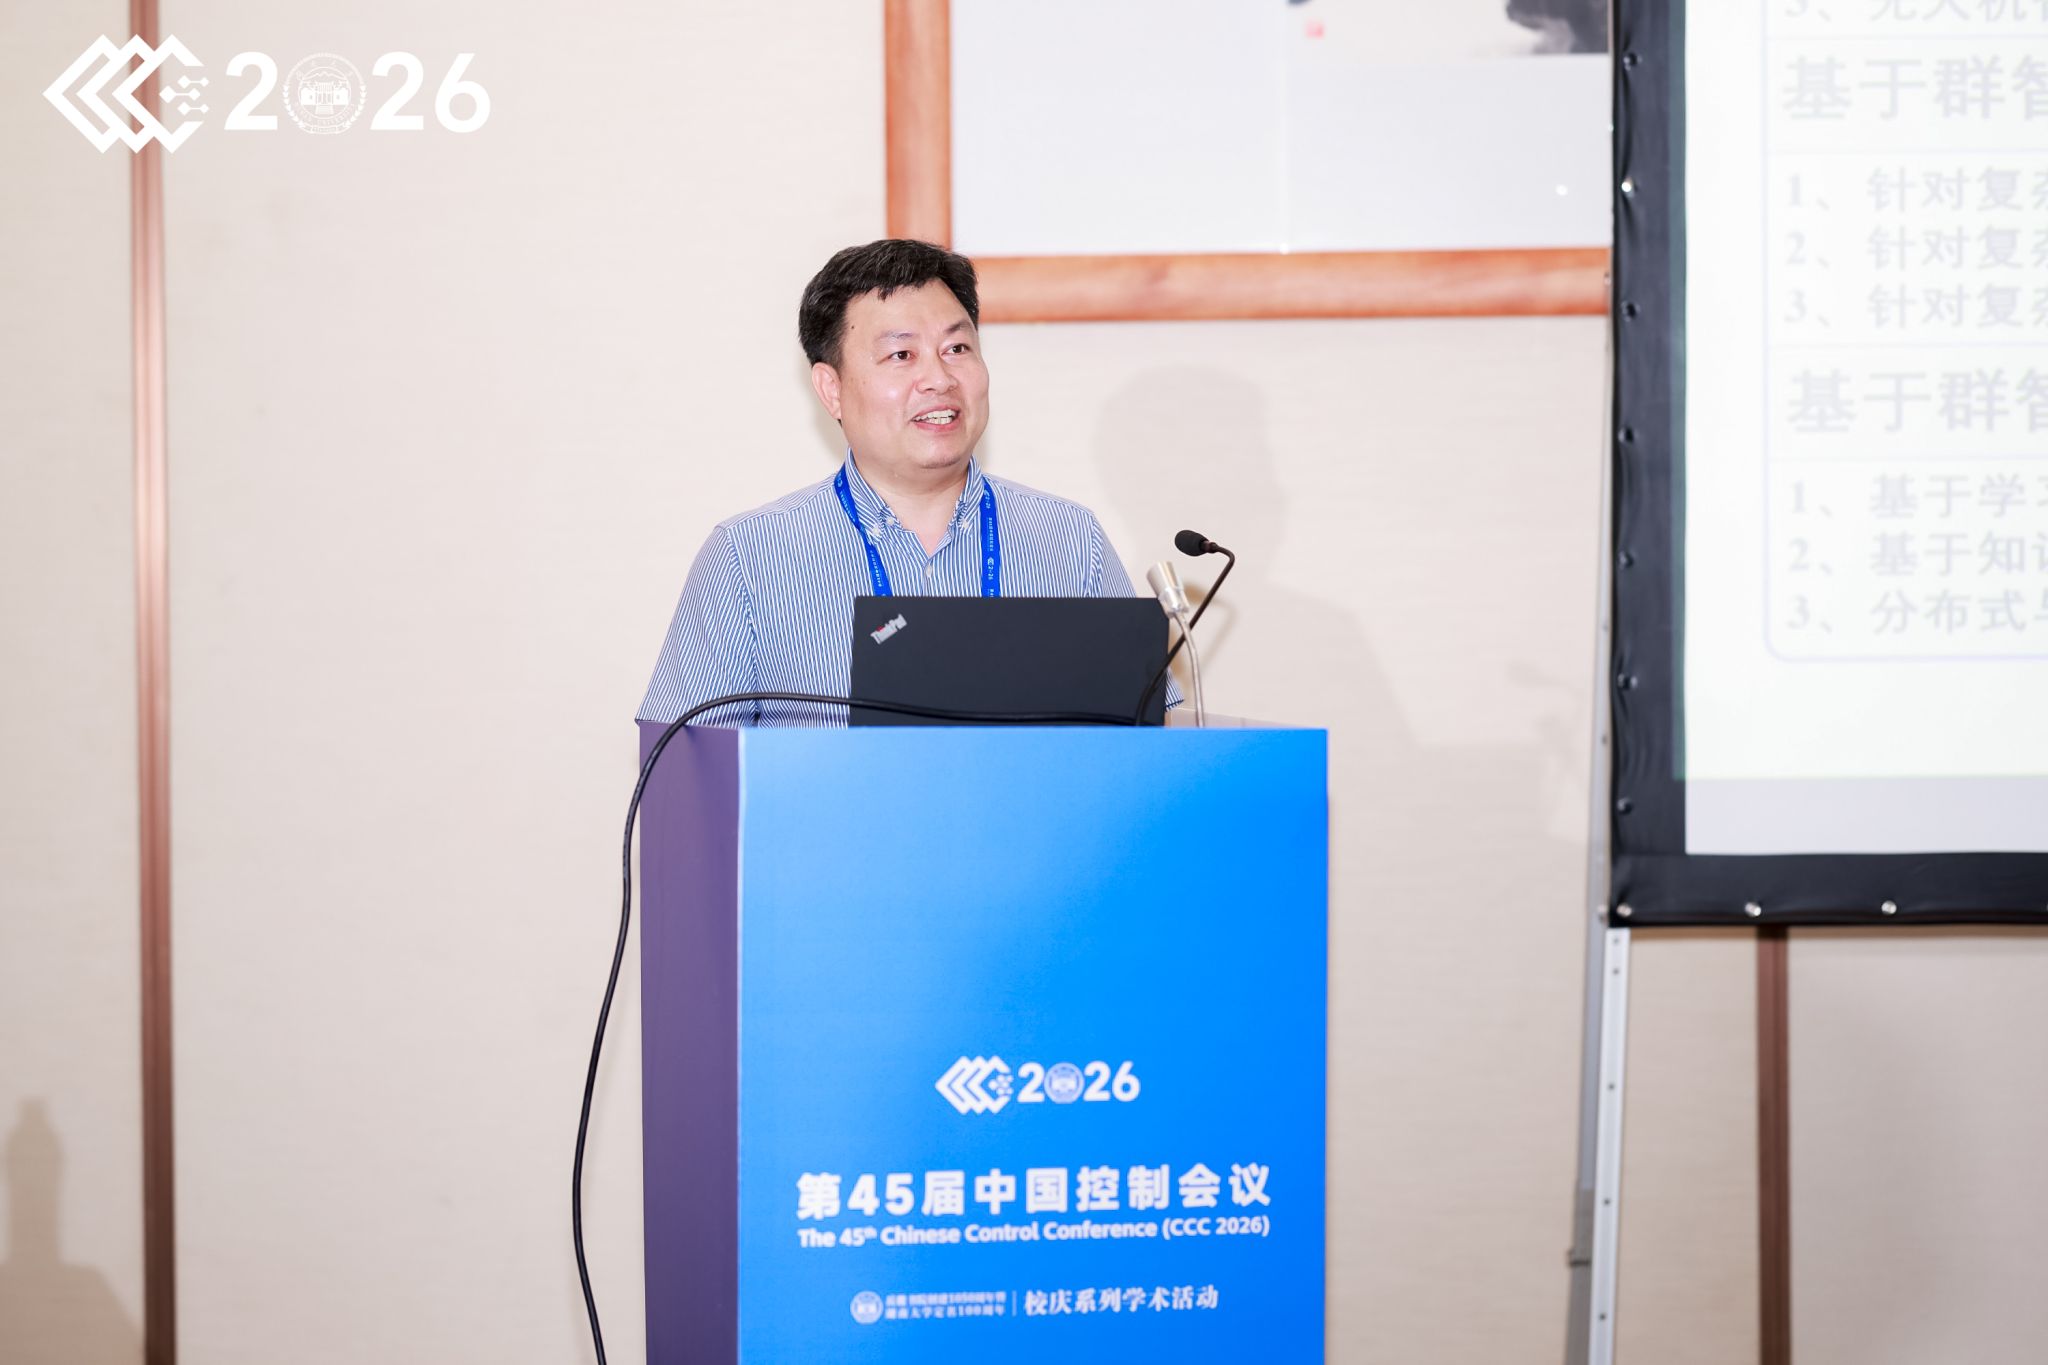
南开大学人工智能学院詹志辉教授针对无人机集群路径规划中的NP难问题,介绍了基于群体智能的高效求解方法,重点分享了进化计算等技术在复杂时空环境和多重目标约束条件下的应用,分析了无人机集群路径规划的优化策略,并对未来算法创新及工程应用方向进行了展望。
哈尔滨工业大学人工智能研究院副院长张立宪教授围绕特种旋翼无人机在安防侦察、应急救援和极端环境作业等场景中的特殊需求作专题报告,分享了团队在无人机系统构型设计、运动规划与飞行控制等方面取得的最新研究成果,为特种无人机系统的自主化、智能化发展提供了有益借鉴。
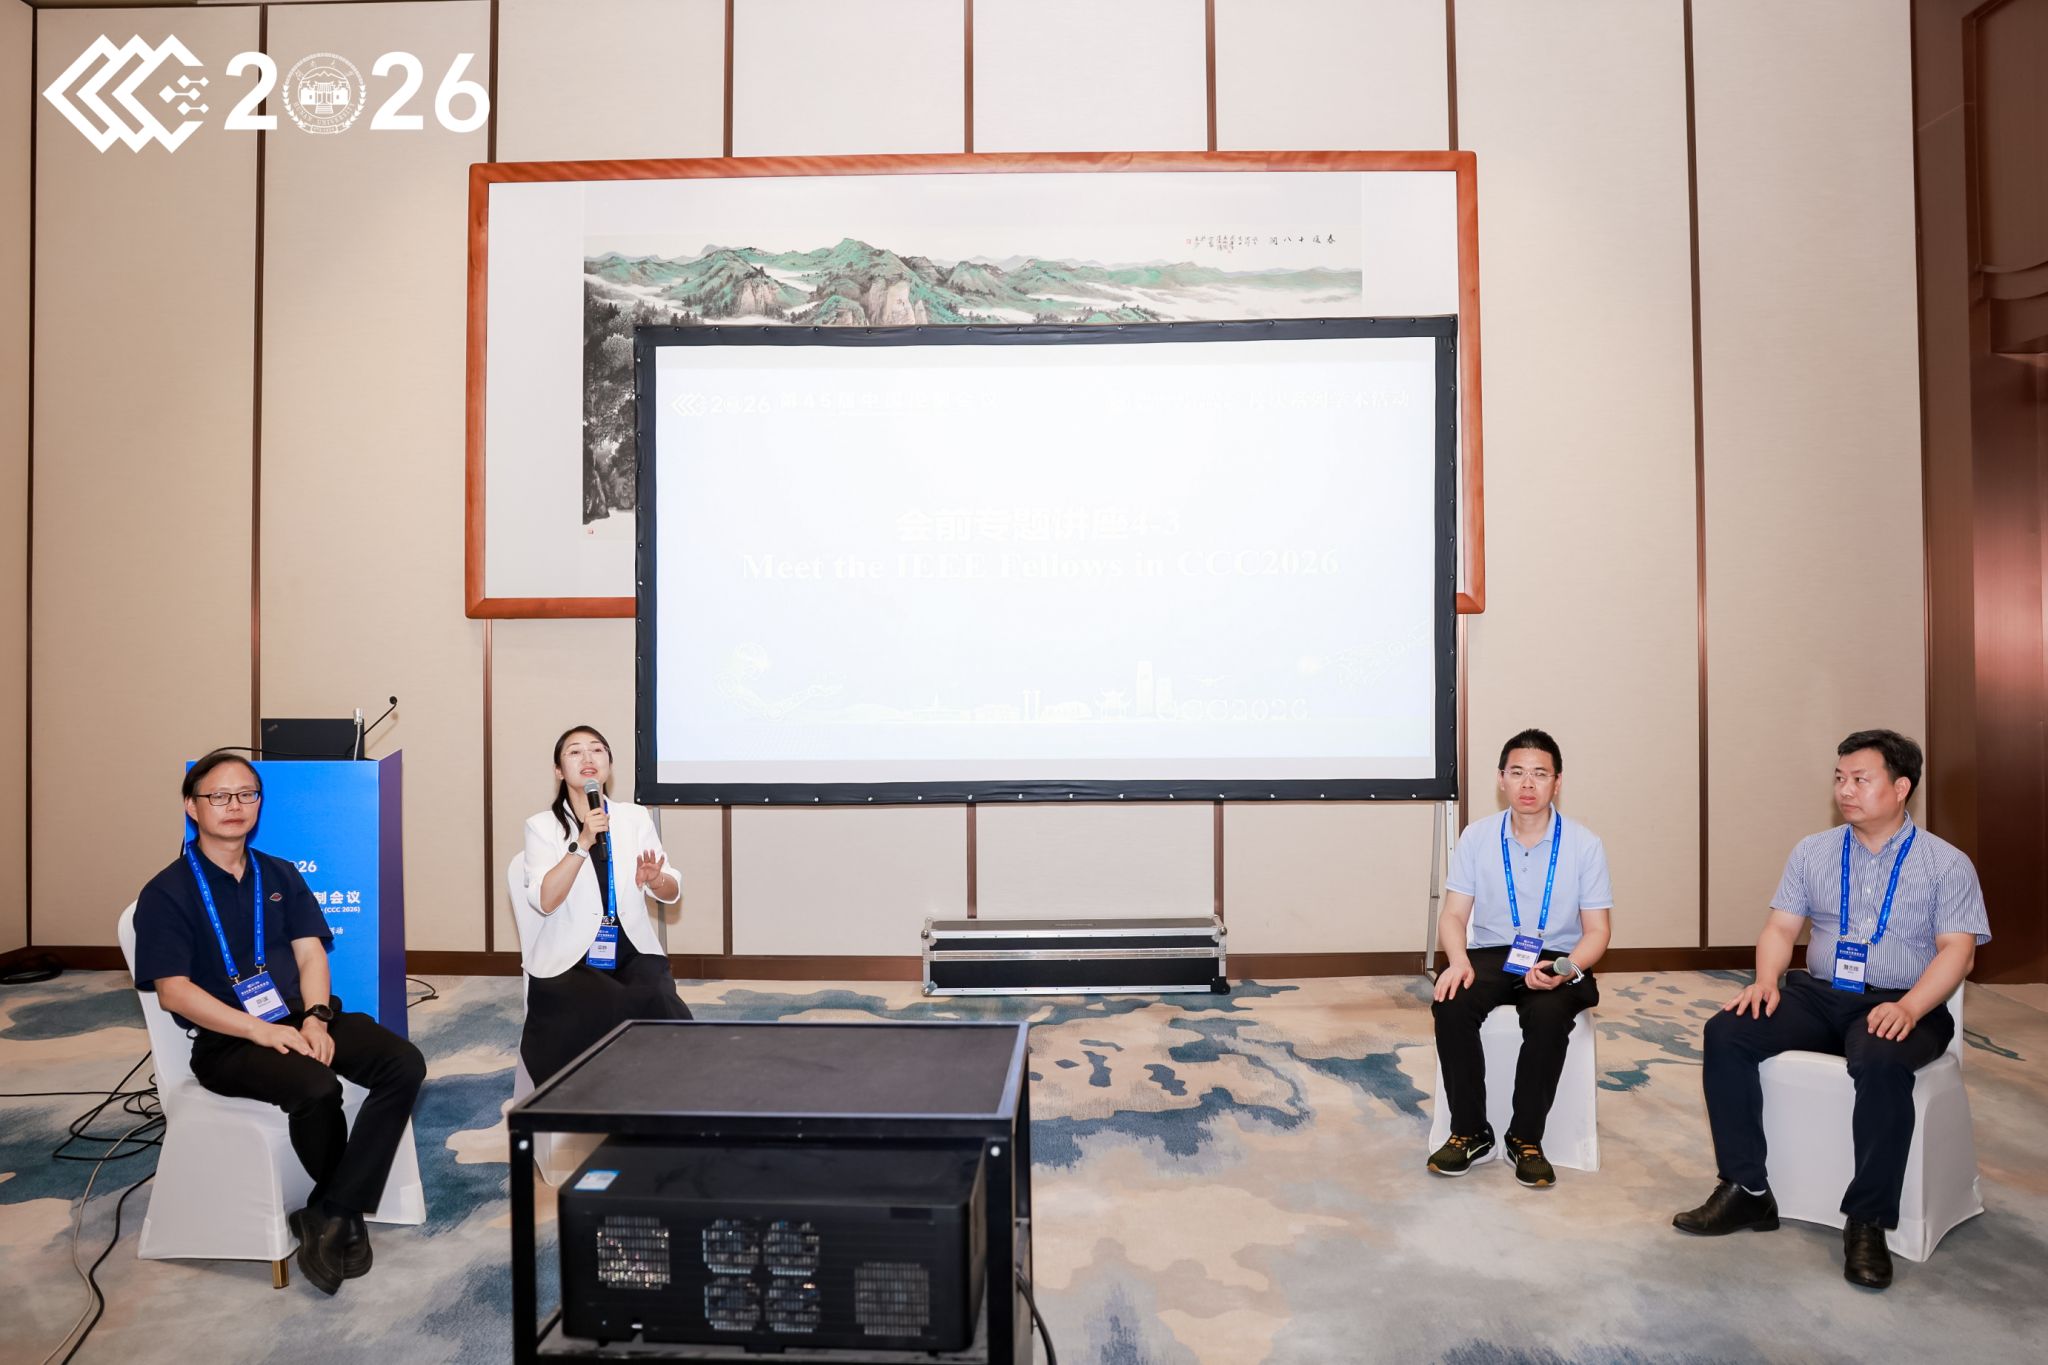
在圆桌讨论环节,四位IEEE Fellow与现场专家学者围绕智能无人系统与协同控制领域的前沿挑战、关键技术和未来发展方向展开深入交流。与会嘉宾结合各自研究领域和实践经验,分享了对智能无人系统发展趋势的见解,并就相关技术的交叉融合与应用落地进行了热烈讨论,现场学术氛围浓厚。
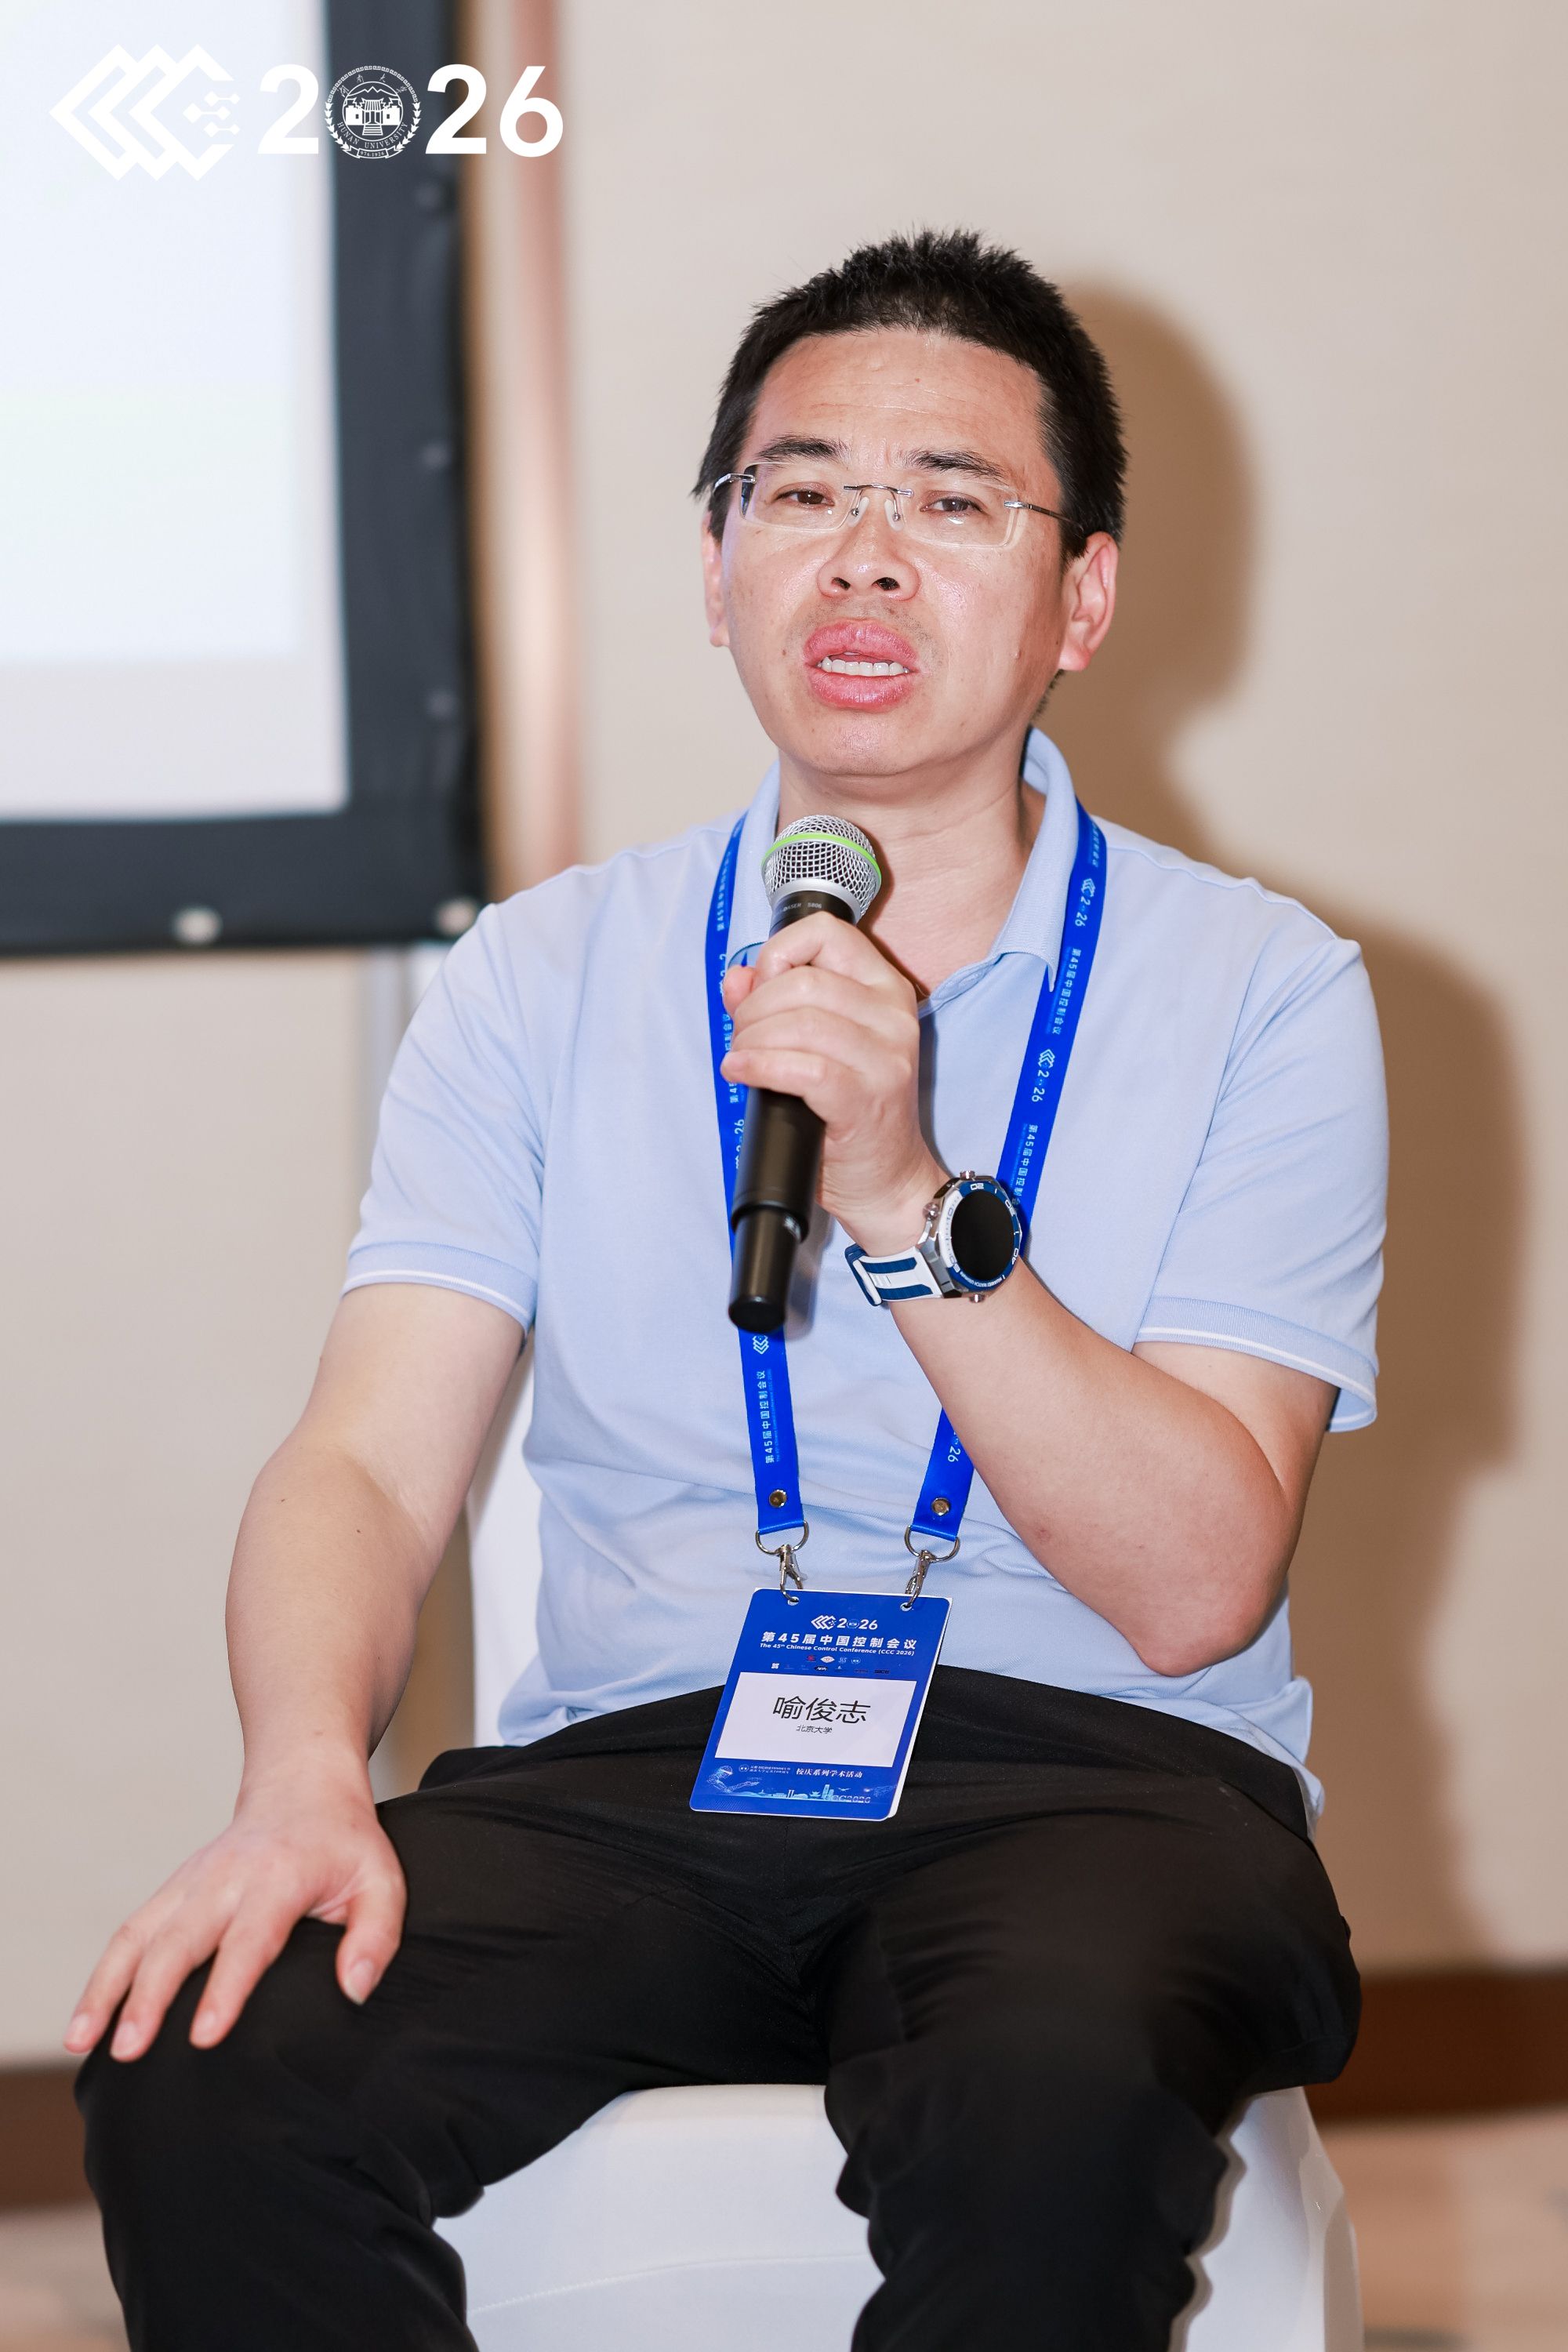
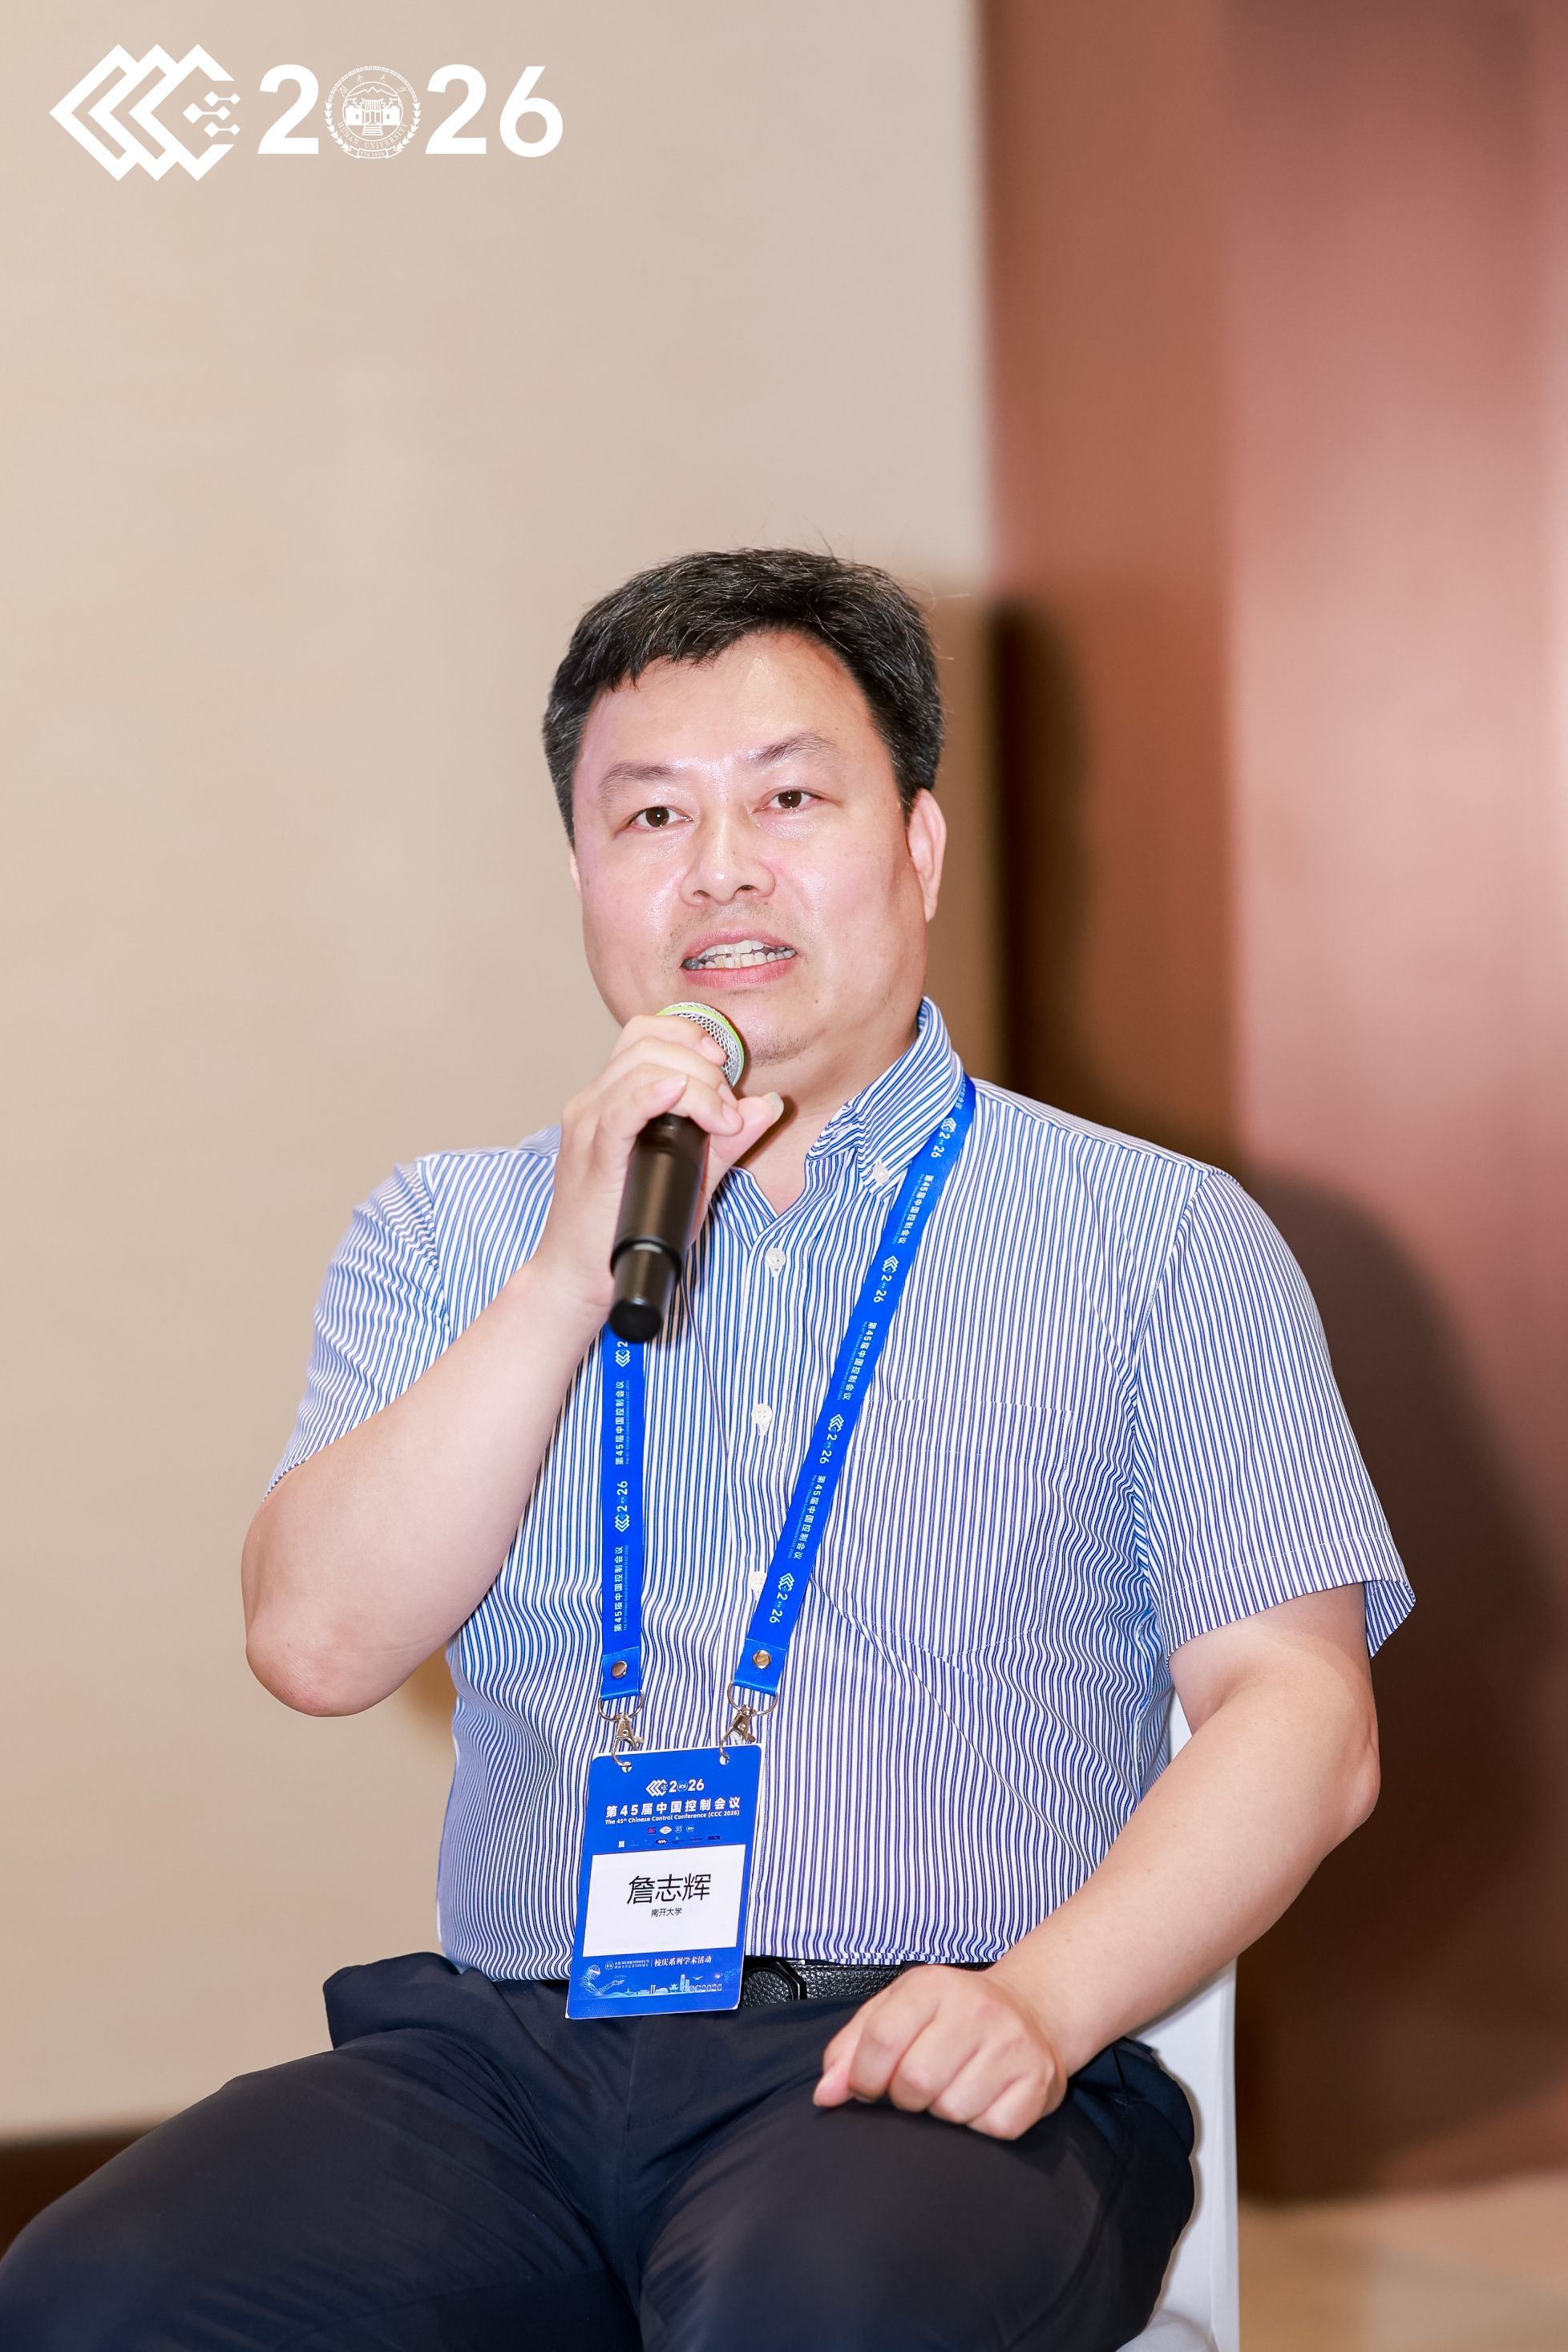
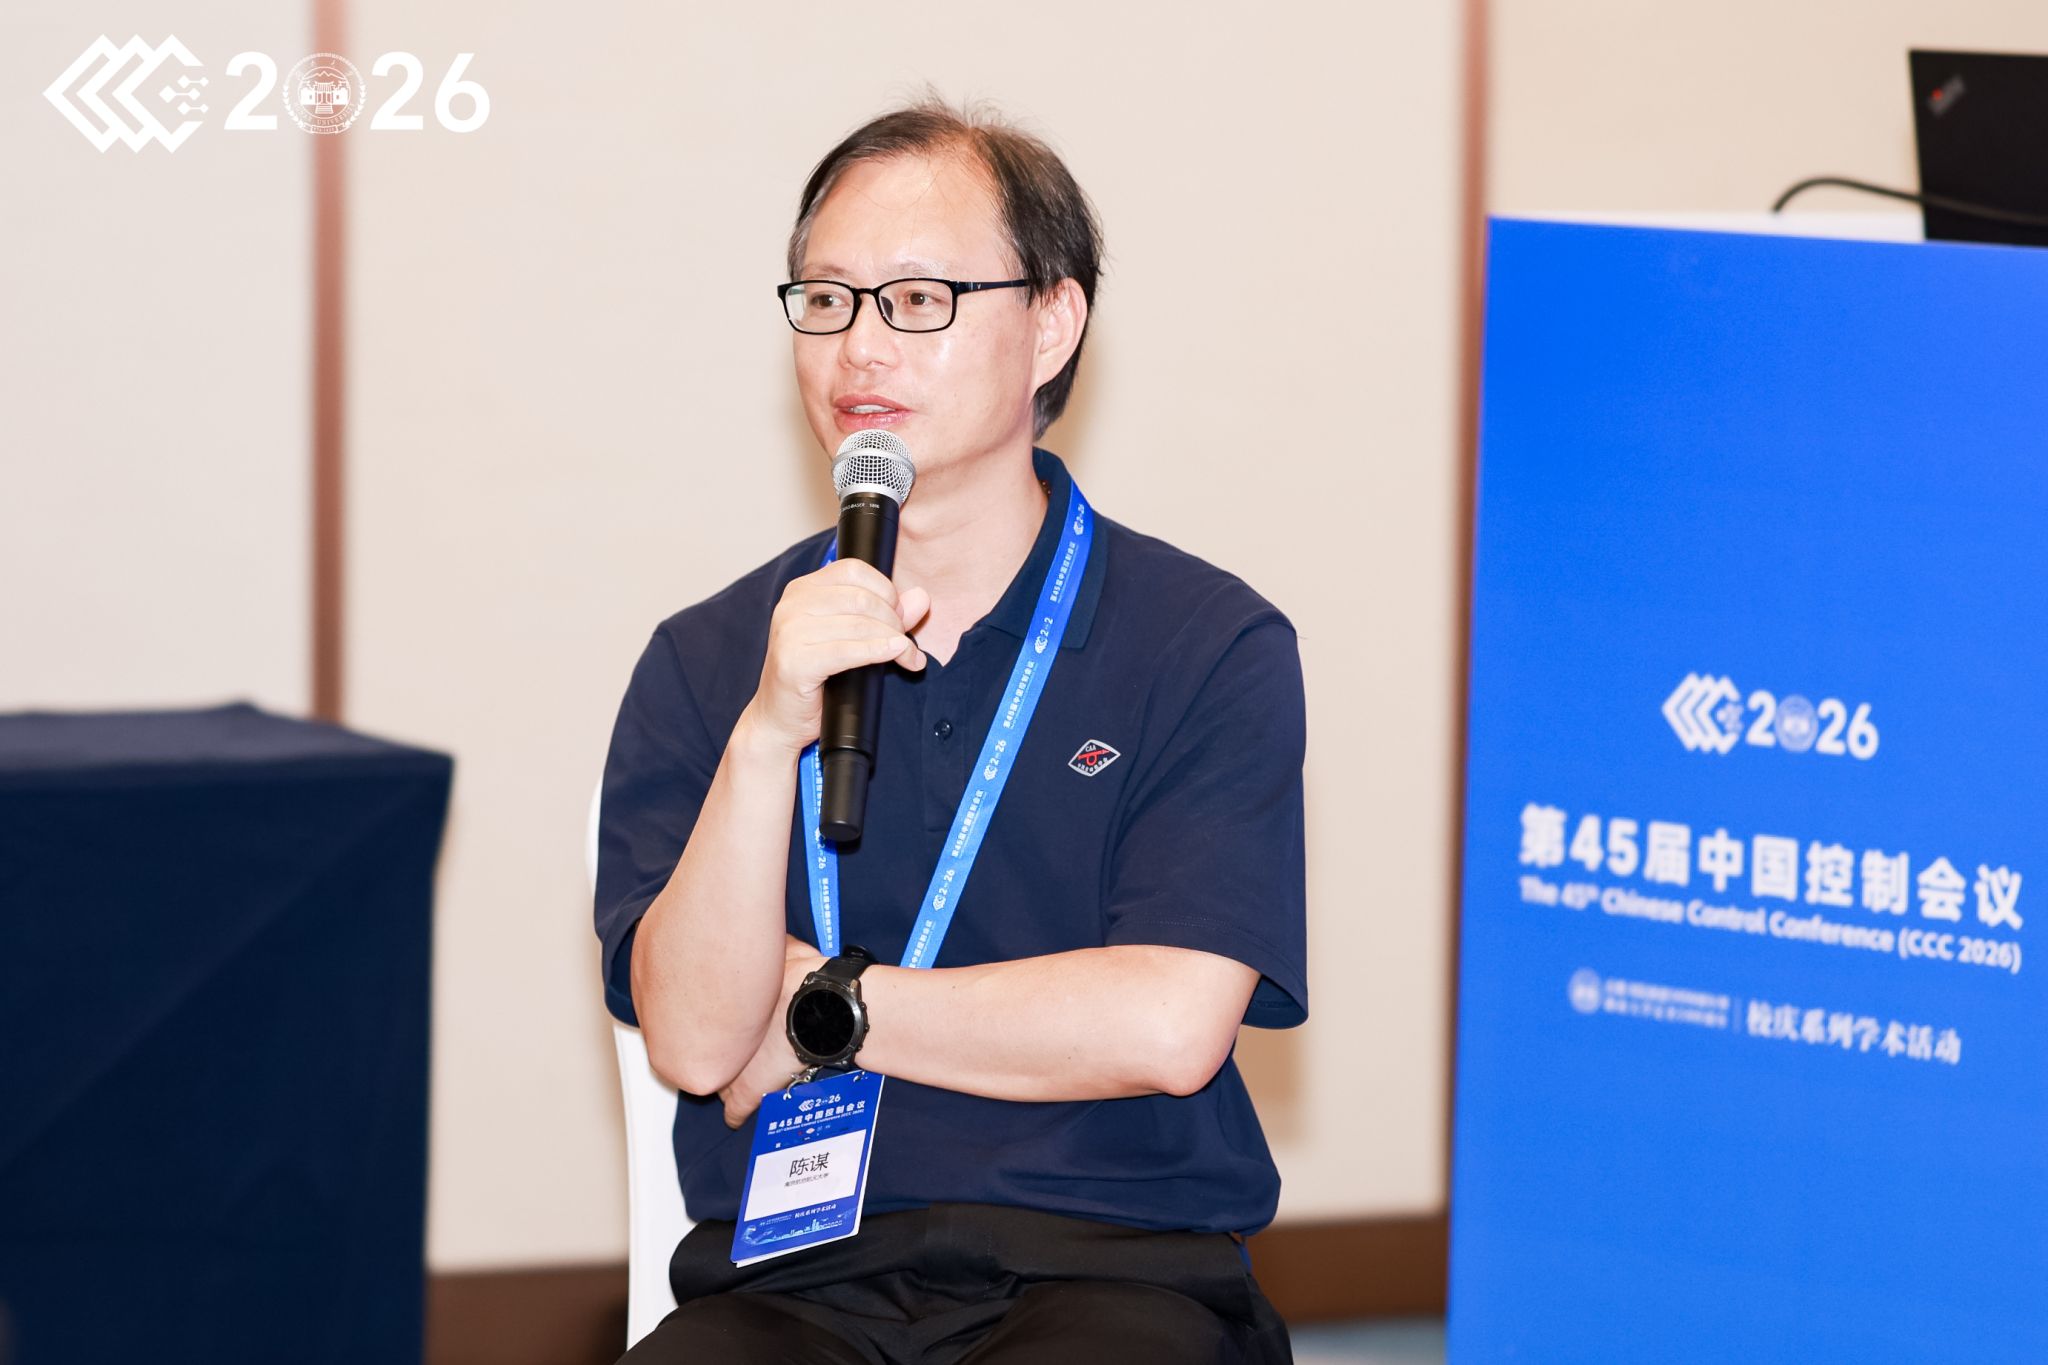
本次CCC2026会前专题讲座的成功举办,不仅展示了智能控制与特种机器人领域的最新研究进展,也进一步促进了相关领域专家学者之间的学术交流与思想碰撞,为第45届中国控制会议的顺利召开营造了良好氛围。此次活动将助力凝聚学术共识、深化交流合作,推动智能无人系统与协同控制等相关领域的持续创新与发展。