CAC2026平行会议“IEEE Fellow前沿对话”成功举办
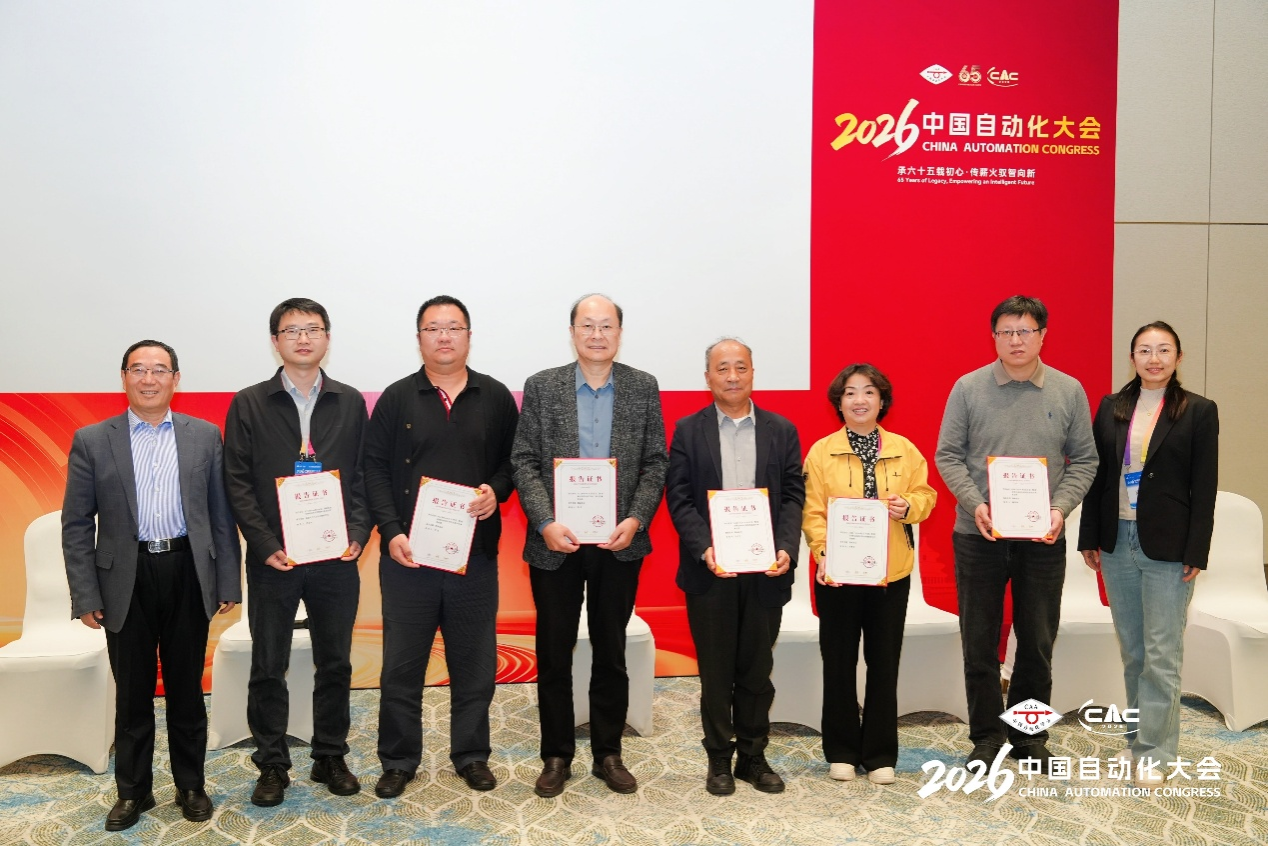
2026中国自动化大会平行会议“IEEE Fellow前沿对话:智能系统与自动化的共性挑战与未来趋势”于10月30日在北京首都国际会议中心成功举办。本次会议由河南工学院校长、郑州大学教授梁静与中原工学院教授、中国科学院数学院研究员张纪峰共同发起,聚焦优化与最优控制、智能交通及具身智能等前沿方向,邀请十位IEEE Fellow参与专题报告与圆桌讨论,探讨智能系统与自动化领域的共性挑战,并就青年学者科研成长与人才培养等话题展开深入交流。
会议开始,梁静教授介绍了专题报告与圆桌讨论的议程安排,并欢迎与会师生积极参与交流,围绕前沿研究、青年学者成长与人才培养等话题,与专家展开深入探讨。
随后,张纪峰教授致辞。他指出,智能系统与大模型的快速发展为自动化领域带来了新的机遇与挑战,如何推动智能技术与自动化基础理论深度融合,是值得持续探索的重要课题。他期待通过本次会议,促进不同研究方向之间的交流,为解决国家重大需求和实际应用中的关键问题提供新思路,并向报告嘉宾、会议组织团队及志愿者表示感谢。
山东科技大学张焕水教授围绕非线性模型预测控制快速求解与大规模学习优化等问题作专题报告,介绍了基于最优控制的OCP优化方法,重点分享了相关算法在智能车、无人机、机器人及深度学习中的应用,为复杂系统的高效控制与学习优化提供了新思路。
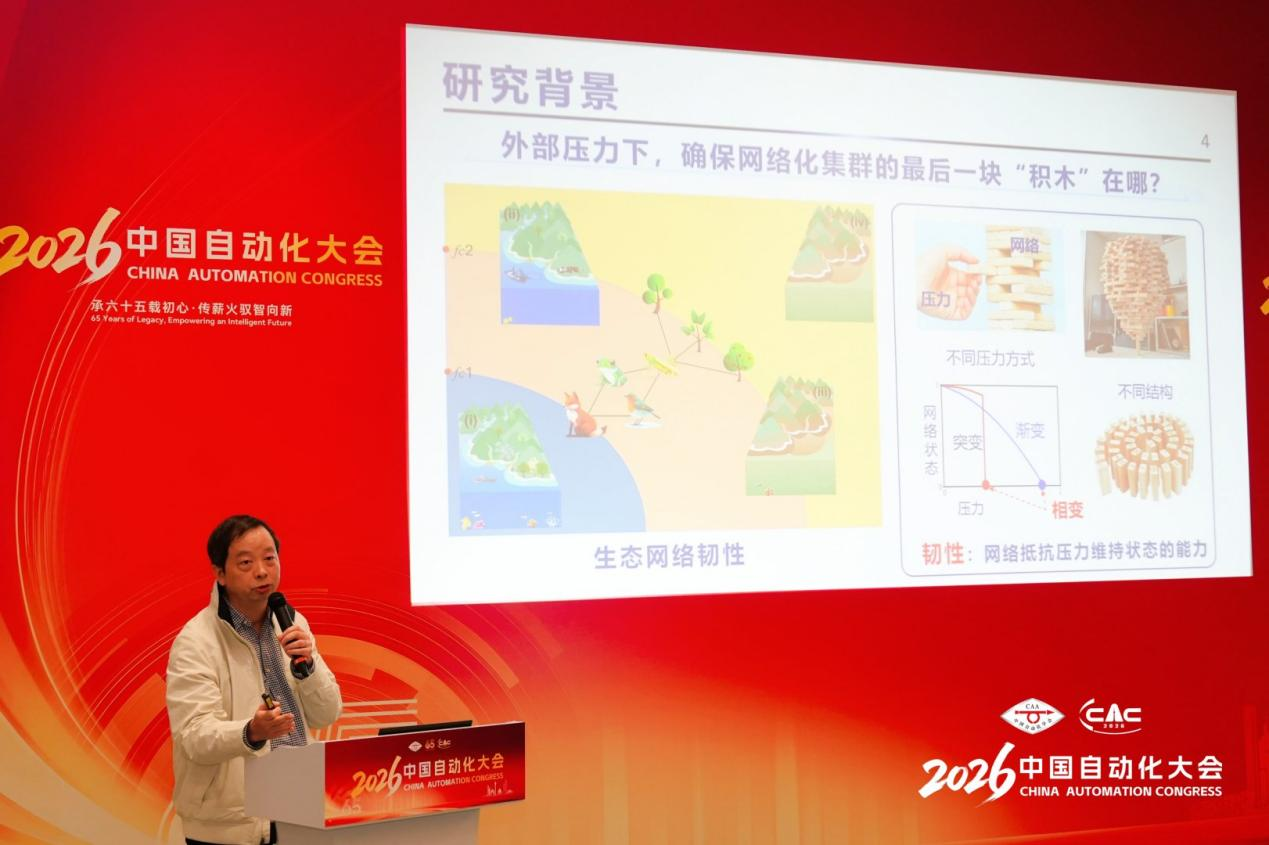
华中科技大学张海涛教授聚焦网络化集群的高效瓦解与韧性增强,围绕复杂网络关键节点识别、韧性恢复及协同节律调控等问题展开深入分享,介绍了基于营养级分析的网络瓦解方法及其在无人艇集群、生态网络等场景中的应用,为复杂网络的韧性分析与协同控制提供了有益借鉴。
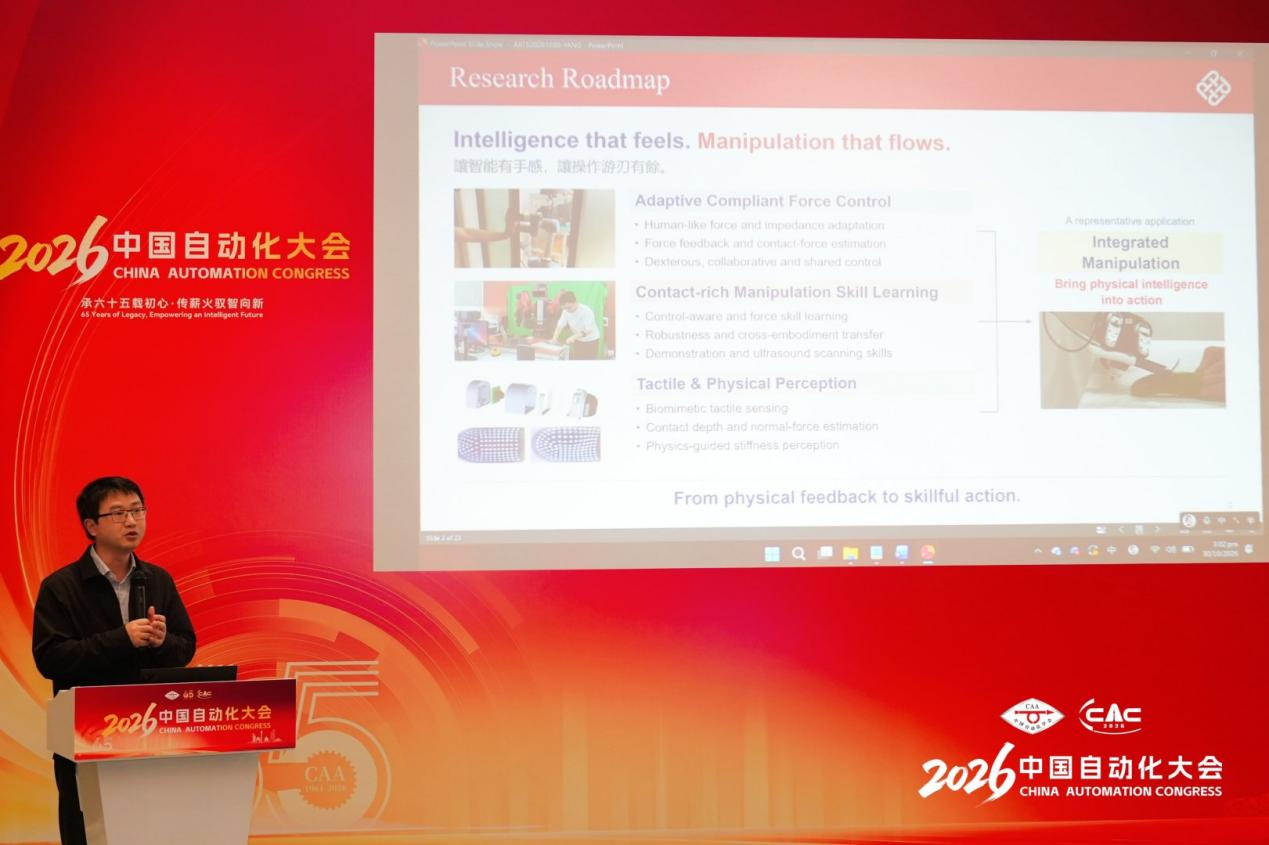
香港理工大学杨辰光教授围绕机器人仿人控制与技能学习作专题报告,系统介绍了柔顺力控、接触操作技能学习与触觉感知等方面的研究成果,结合人机协作、精细操作及跨本体技能迁移等案例,分享了提升机器人交互安全性、环境适应性与技能泛化能力的研究思路。
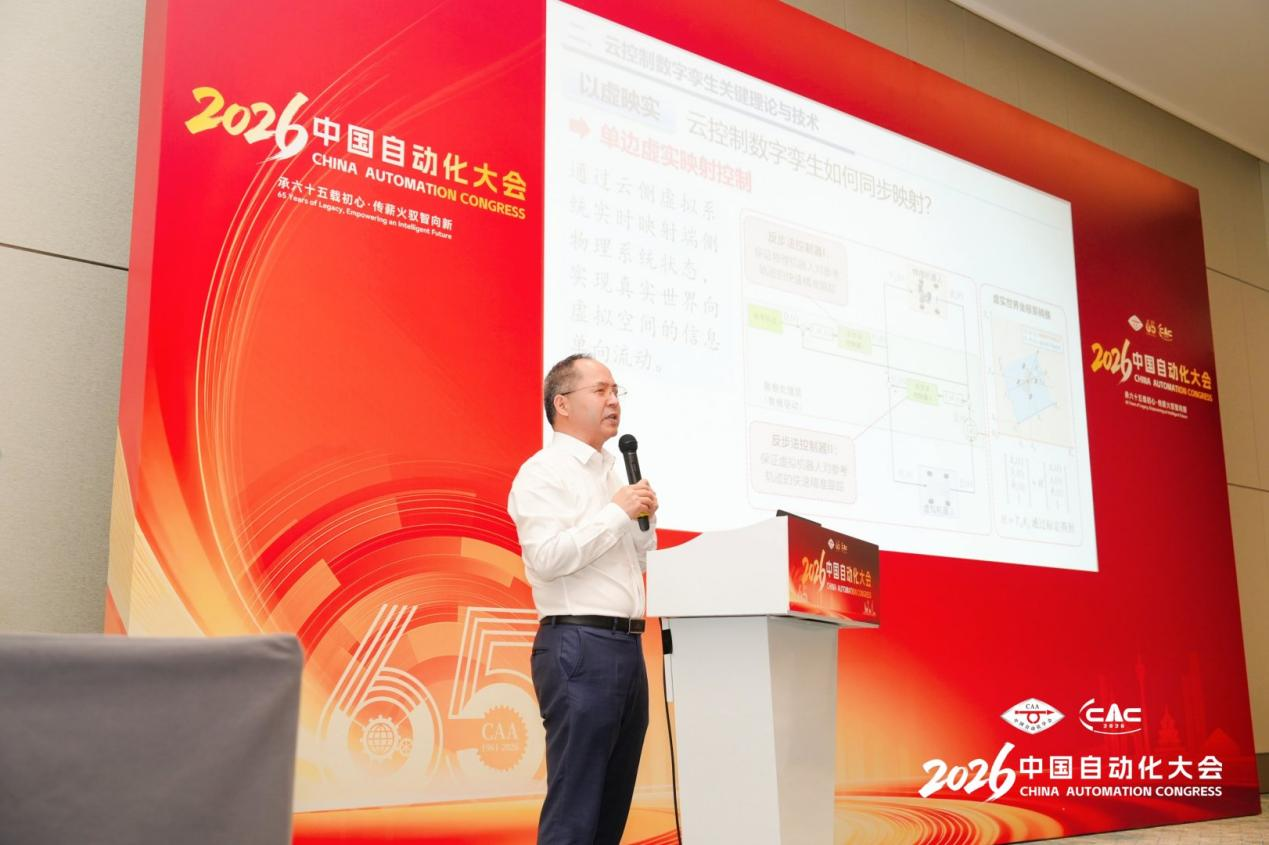
中原工学院校长、北京理工大学夏元清教授聚焦智能交通系统车路云一体化,围绕云控制与数字孪生融合中的虚实同步、通信时延补偿及安全控制等关键问题展开分享,介绍了相关理论与技术在无人系统运动规划和避障中的应用,为智能交通系统的协同控制与安全运行提供了新途径。
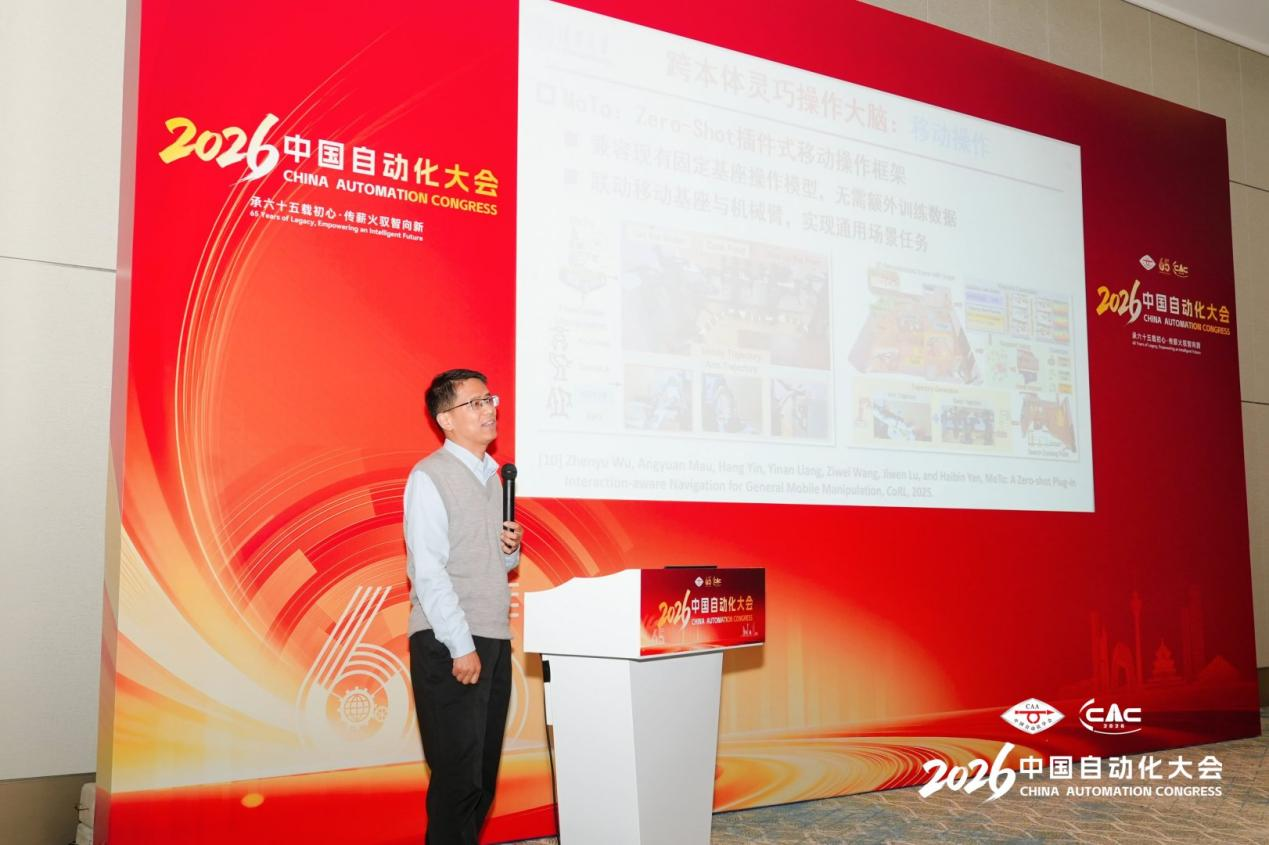
清华大学鲁继文教授针对通用具身智能大脑在空间感知、灵巧操作与能力评测等方面面临的挑战,介绍了感知导航与规划、跨本体操作及长程任务执行等方面的最新研究进展,并对跨域具身智能与安全可信系统的发展方向进行了展望,为具身智能走向真实场景应用提供了有益参考。
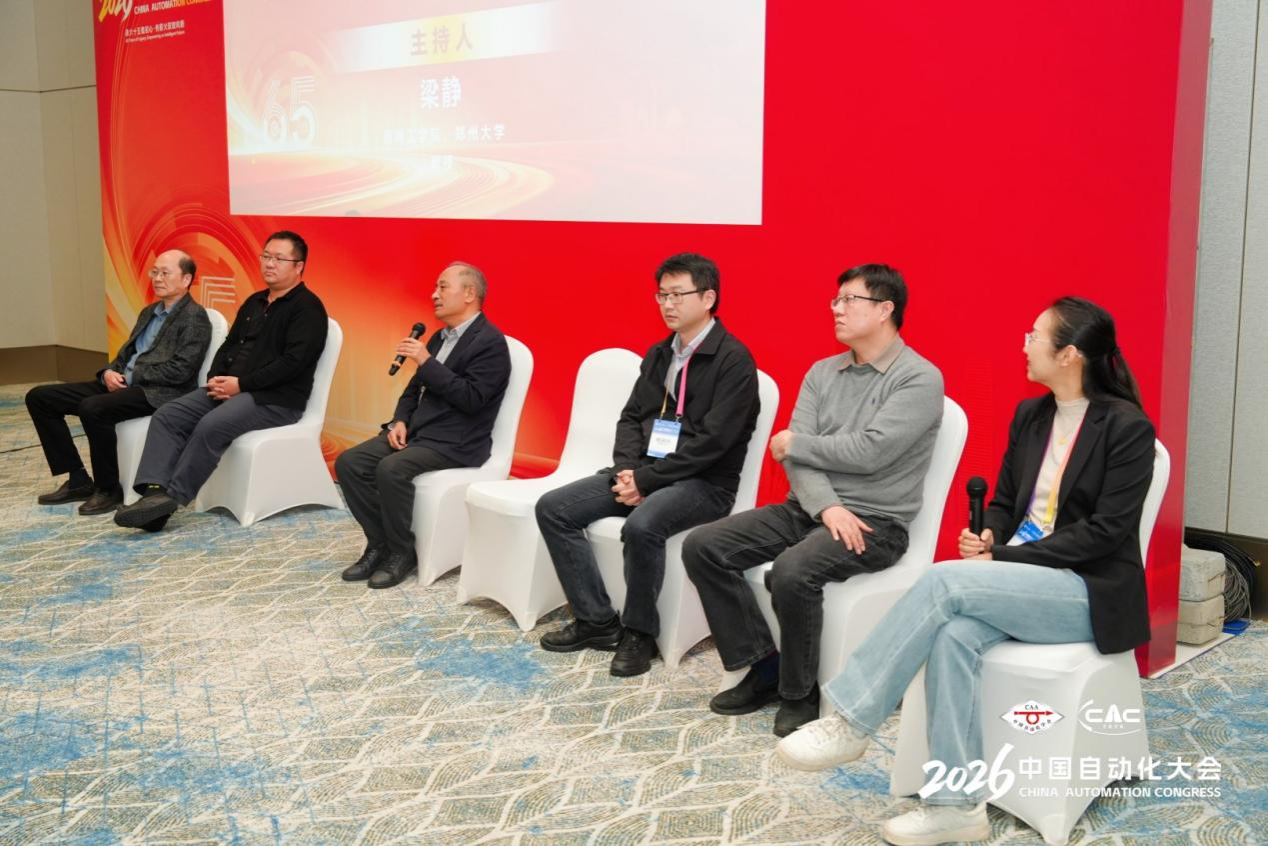
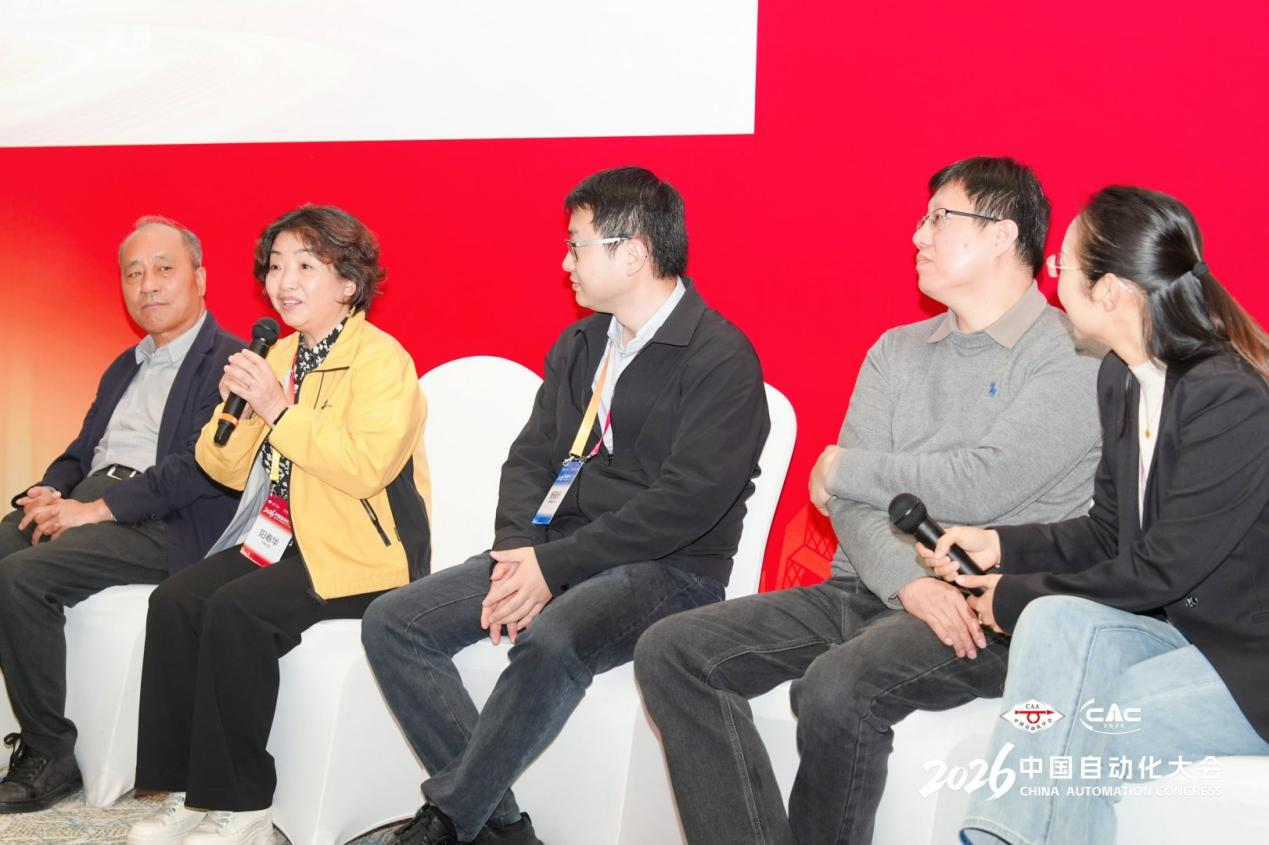
圆桌讨论环节由梁静教授主持,中国自动化学会副理事长、中南大学阳春华教授,南京邮电大学岳东教授,哈尔滨工业大学、苏州大学孙立宁教授,西北工业大学、重庆邮电大学韩军伟教授,中国科学院大学程龙教授及香港理工大学杨辰光教授参与交流。围绕青年学者如何选择具有持续研究价值的方向,嘉宾们结合自身科研经历,建议立足国家重大需求与产业实际问题,结合所在单位的学科优势和团队基础,在长期积累中形成研究特色,并关注数据稀缺、复杂工业场景和机器人接触操作等领域的研究空间。
针对现场师生提出的人工智能辅助科研、论文研究与项目实践相互促进、研究生培养等问题,专家们进行了细致解答。他们鼓励青年师生善用人工智能工具提升科研效率,同时坚持独立思考与实验验证;重视从工程现场凝练科学问题,通过团队合作推动理论研究与应用实践相互促进;在人才培养中注重因材施教,加强沟通与引导,帮助学生建立研究兴趣和自主解决问题的能力。现场交流充分,学术氛围浓厚。
本次CAC2026平行会议集中展示了智能系统与自动化领域的前沿研究进展,促进了不同研究方向之间的交流与融合,也为青年师生与领域专家面对面交流搭建了平台。与会专家围绕基础理论、关键技术及人才培养分享经验与思考,为相关领域的持续创新与青年科研人才成长提供了有益启发。